ماه آینده سه سخنرانی برای دانشآموزان دبیرستانی در مورد استفاده از هوش مصنوعی برای تحقیقات فیزیک بنیادی خواهم داشت و طبق معمول برنامه هنوز آنقدر اذیتم نمیکند که بتوانم درباره ارائهها فکر کنم. با این تفاوت که در یک مورد، معلم مدرسه که این رویداد را سازماندهی کرده بود، از من خواسته بود تا از محتوای سخنرانی، برای دانشآموزان “تأسیس آنها” را انجام دهم.
بنابراین به این فکر کردم که چه تمرینی می توانم به دانش آموزان بدهم. و اخیراً با یک بازی کوچک زیبا آمدم که اگر بخواهید با آن سرگرم شوید، اینجا توضیح خواهم داد. مورد فیزیکی تشخیص و طبقهبندی صحیح سیگنال پرتوهای کیهانی پرانرژی است که به جو ما برخورد میکند و ذرات بر روی سطح میبارند. آزمایش SWGO، بهویژه، با چندین تانک چرنکوف که در نوعی آرایه روی زمین قرار میگیرند ساخته خواهد شد و وظیفه دارد سیگنال فوتونهای پرانرژی را از سیگنال تولید شده توسط پروتونهای پرانرژی تشخیص دهد. از آنجایی که هر دو ذره بارانی از ذرات ثانویه روی زمین ایجاد می کنند، تفاوت ظریف است و به ویژگی های دقیق دوش ها و ترکیب آنها بستگی دارد.
با الهام از مشکل طبقه بندی SWGO، به مشکل اسباب بازی ساده ای رسیدم که در زیر توضیح داده شده است.
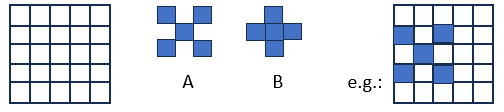
تصور کنید یک آشکارساز دارید که از شبکه ای از پنج در پنج موقعیت مربع تشکیل شده است که در آن “پیکسل” فعال می تواند قرار گیرد. شبکه یک مساحت مربع را پوشش می دهد (می توانیم بگوییم که یک مربع 5×5 متر مربع یا کوچکتر است، در اینجا مهم نیست). وظیفه این پیکسل ها، که به صورت جداگانه برخورد نور به سطح خود را به شکل “Y/N”، یک پاسخ دیجیتال، ثبت می کنند، این است که به طور جمعی تعیین کنند که آیا الگوی کلی برخورد با گریتینگ یکی از دو شکل ممکن را دارد یا خیر. اشکال و شبکه در زیر نشان داده شده است.
توجه داشته باشید که ما فرض می کنیم که الگوها به طور کامل در شبکه 5×5 قرار دارند (جزئیات بسیار مهم، همانطور که بعدا خواهید دید). بنابراین در مجموع تنها 9 موقعیت ممکن با الگوی A و 9 موقعیت ممکن با الگوی B وجود دارد، بسته به مکانی که الگوهای 3×3 به آن برخورد می کنند.
همانطور که می بینید، شکل های A و B از پنج نقطه نوری ساخته شده اند، اما ترتیب آنها متفاوت است. سوال “چگونه تعداد N پیکسل را برای بهینه سازی تمایز دو مدل به روش بهینه قرار دهیم؟” تا زمانی که معنی بهینه بودن را مشخص نکنیم ناقص است. از آنجایی که مجموعه ای از چندین پیکسل فعال در شبکه ممکن است بسته به مکان و تعداد آنها، الگوها را تشخیص دهند یا نشناسند، وضعیتی داریم که پس از برخورد یک الگو به شبکه در یک مکان خاص، آشکارساز می تواند:
– آن را به عنوان یک مدل نوع A با قطعیت تشخیص دهید.
– آن را به عنوان یک مدل نوع B با قطعیت تشخیص دهید.
– استنباط اینکه الگویی که برخی از پیکسل ها را روشن می کند از نوع A با احتمال بیشتر از B است.
– شما نمی توانید یکی از دو فرضیه را برای مدلی که در شبکه قرار می گیرد ترجیح دهید.
– استنباط اینکه الگویی که برخی از پیکسل ها را روشن می کند از نوع B با احتمال بیشتر از A است.
– در صورت ضربه زدن به پیکسل به هیچ وجه به مدل واکنش نشان ندهید.
به عبارت دیگر، میتوانیم برای هر دو فرضیه، مثبتهای واقعی و مثبت کاذب و همچنین موارد عدم شناسایی داشته باشیم. بیایید یک تابع ابزاری بنویسیم که می خواهیم آن را به حداکثر برسانیم:
U = [N(A|Atrue)+N(B|Btrue)-N(A|Btrue)-N(B|Atrue)] / Nevenc
که در آن Nevents تعداد کل الگوهایی است که در شبکه قرار می گیرند وقتی فرض کنیم که الگوها به طور تصادفی با توزیع یکنواخت سقوط می کنند (یعنی هر الگو در هر مکان به یک اندازه محتمل است). همچنین، توجه داشته باشید: Nevents **نه** تعداد کل الگوهایی است که حداقل یک پیکسل را روشن می کنند، زیرا برخی از الگوها ممکن است حتی یک پیکسل را روشن نکنند، اگر شبکه با پیکسل های خیلی کم ساخته شده باشد. در عبارت بالا، N(A|Atrue) تعداد مدل هایی است که ما به فرضیه A اختصاص دادیم در حالی که در واقع از نوع A هستند و غیره.
اگر در حال بازی کردن با این مشکل هستید، ممکن است مفید باشد که مجموع Nevents = 18 را در نظر بگیرید، یکی از هر نوع برای هر یک از دو مدل: به این ترتیب شما به طور مساوی با ساخت از همه موارد ممکن نمونه برداری می کنید. سپس به زودی متوجه خواهید شد که در مورد N=1 (اگر فقط یک پیکسل دارید) باید آن را در یکی از مکان هایی با علامت “A” یا “B” در زیر قرار دهید، که ابزاری برابر با
U = 2/18; این به این دلیل است که این نقاط را می توان در فرکانس های مختلف با الگوهای A یا B که در چهار مکان مختلف ظاهر می شوند روشن کرد. دستور العمل در این مورد این است که بگوییم وقتی پیکسل انتخاب شده روشن می شود الگوی شناسایی شده A یا B است و بالعکس.
A 0 A 0 A
0 BBB 0
AB 0 BA
0 BBB 0
A 0 A 0 A
اگر پول لازم برای ابزارسازی شبکه با دو پیکسل را داشته باشید، وضعیت کمی جالبتر میشود، اما پیچیدهتر نیز میشود. با دو پیکسل ممکن است شرایطی داشته باشید که فقط یک پیکسل ضربه بخورد و سپس باید تصمیم بگیرید که محتمل ترین سناریو کدام است. به عبارت دیگر، شما دو بیت اطلاعات متفاوت دارید: این واقعیت که یک پیکسل تحت تأثیر قرار گرفته است و این واقعیت که دیگری تحت تأثیر قرار نگرفته است. باز هم، میتوانید سه تشخیص احتمالی (10، 01 یا 11، به صورت دودویی) را به عنوان شواهدی از یک الگو یا الگوی دیگر طبقهبندی کنید، و مشکل قرار دادن دو پیکسل در مفیدترین مکان کمی پیچیدهتر است. سپس ممکن است متوجه شوید که طرحی مانند جدول زیر مفید است: در جدول ما یک ردیف برای هر یک از موارد ممکن داریم (اولین ضربه به پیکسل، ضربه دوم به پیکسل، ضربه هر دو پیکسل) و برای هر یک از آنها ما میتوانیم ببینیم که چند الگوی نوع A به این شکل و چند نوع B به این شکل ظاهر میشوند.
0 0 0 0 0 0
0 1 0 0 0
0 2 0 0 0
0 0 0 0 0 0
0 0 0 0 0 0
تعداد مدلهای A تعداد مدلهای B طبقهبندی شده است
———————————————— ———————————
0 4 4 –
1 2 1 A
2 3 2 A
1 2 0 2 ب
———————————————— ———————————
U = 4/18
بیایید با سه پیکسل چیده شده در الگوی زیر که AFAIK بهترین است امتحان کنیم:
0 0 0 0 0 0
0 0 1 0 0
0 0 2 0 0
0 0 3 0 0
0 0 0 0 0 0
این بار ماتریس احتمالات بسیار غنی تر است:
تعداد بازدیدهای پیکسل تعداد الگوها A تعداد الگوهای B طبقه بندی
———————————————— ———————————
0 0 0 –
1 1 2 ب
2 5 2 A
3 1 2 ب
1 2 0 1 ب
1 3 2 0 A
2 3 0 1 ب
1 2 3 0 1 ب
———————————————— ———————————
U = 10/18
پس کارآمدترین مدل دو پیکسلی کدام است؟ و با چهار؟ و با پنج، شش،… پیکسل؟
به شما اجازه میدهم با این پازل بازی کنید و کشف کنید که چگونه حتی سادهترین مشکل تشخیص الگو، ظرافتها و عدم تقارنهای شگفتآور را پنهان میکند…